CoFL-S: Spatially Queryable Sector Flow Fields for Local Language-Conditioned Navigation
7月 1, 2026·,,,,,,,·
1 分钟阅读时长
Haokun Liu
Zhaoqi Ma
Yicheng Chen
Wentao Zhang
Masaki Kitagawa
Zicen Xiong
Jinjie Li
Moju Zhao
摘要
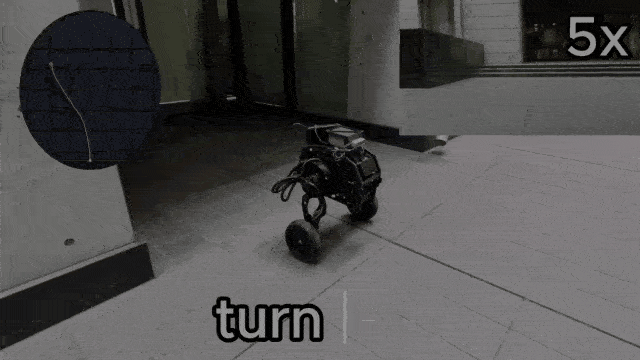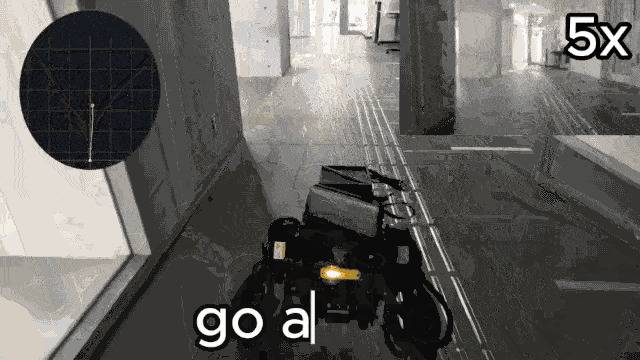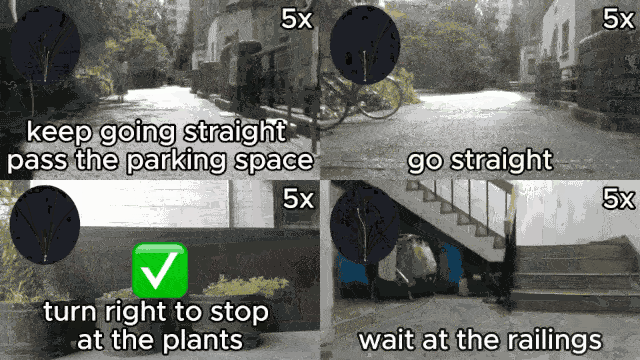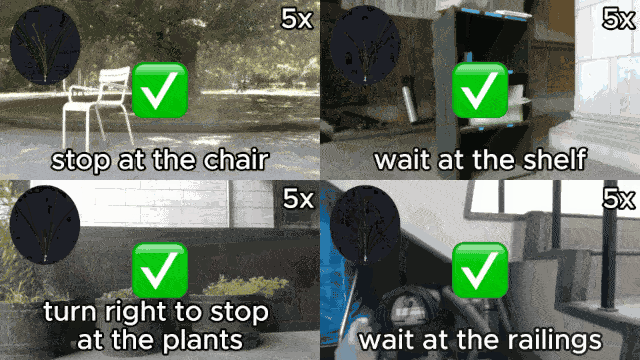
CoFL-S 是一个低层视觉-语言-动作(VLA)框架:在机器人局部可见扇区上预测 语言条件化的流场,并通过对预测流场进行积分展开来生成连续轨迹。为训练该低层 表征,我们将每个 VLN-CE 任务片段(原本是整段指令与动作序列的配对)转换为 帧级局部监督,包含对齐的子指令以及匹配的动作、轨迹和稠密流场标签。
类型
出版物
Conference on Robot Learning (CoRL 2026)