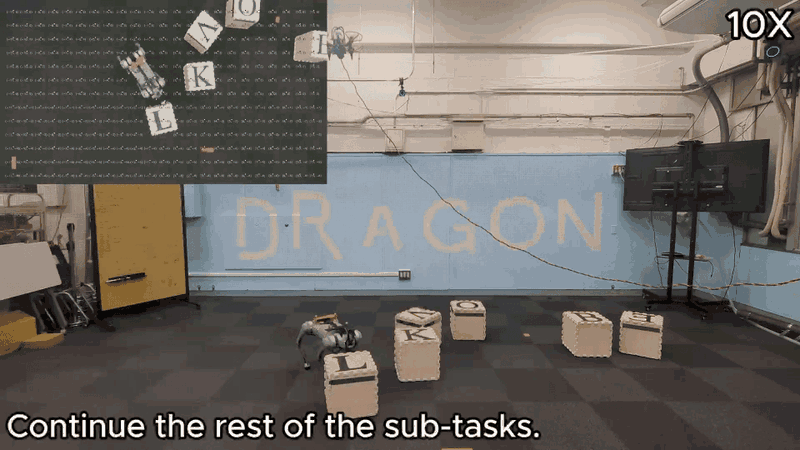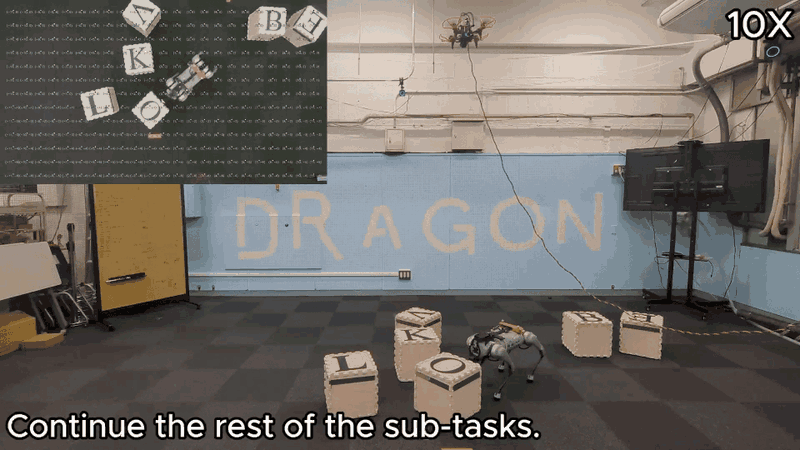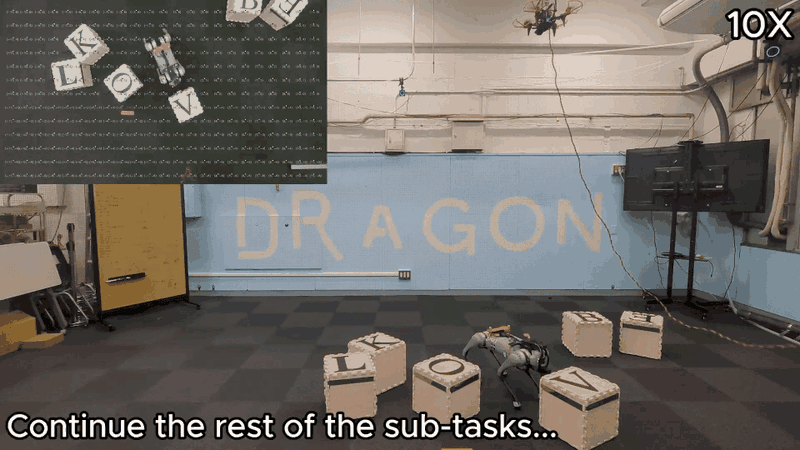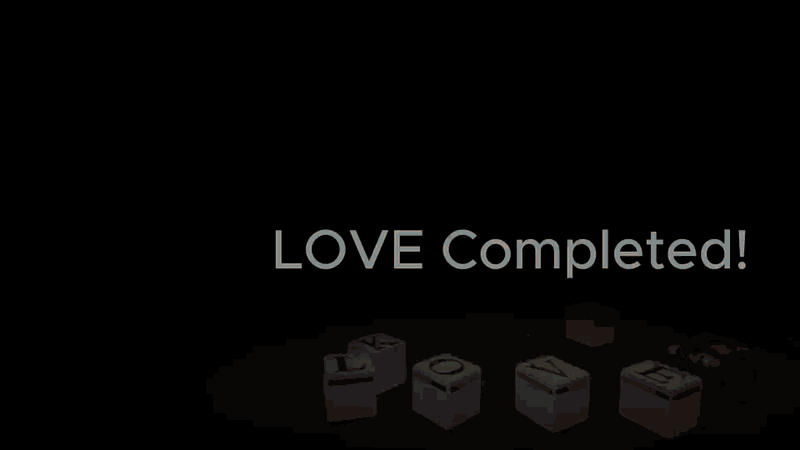
Hierarchical Language Models for Semantic Navigation and Manipulation in an Aerial-Ground Robotic System
面向空地异构机器人系统的分层 LLM + VLM 框架:无人机构建全局语义地图, 并以鸟瞰图像引导地面机器人的局部语义导航与操作。
haokun-liu
面向空地异构机器人系统的分层 LLM + VLM 框架:无人机构建全局语义地图, 并以鸟瞰图像引导地面机器人的局部语义导航与操作。
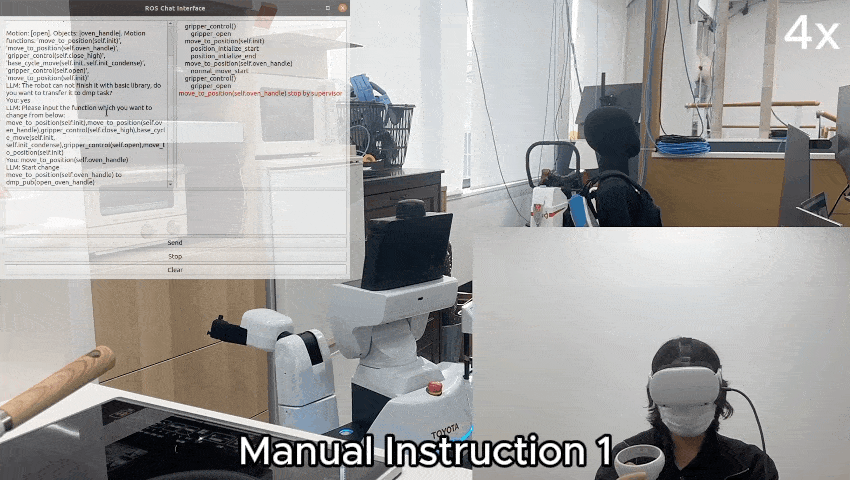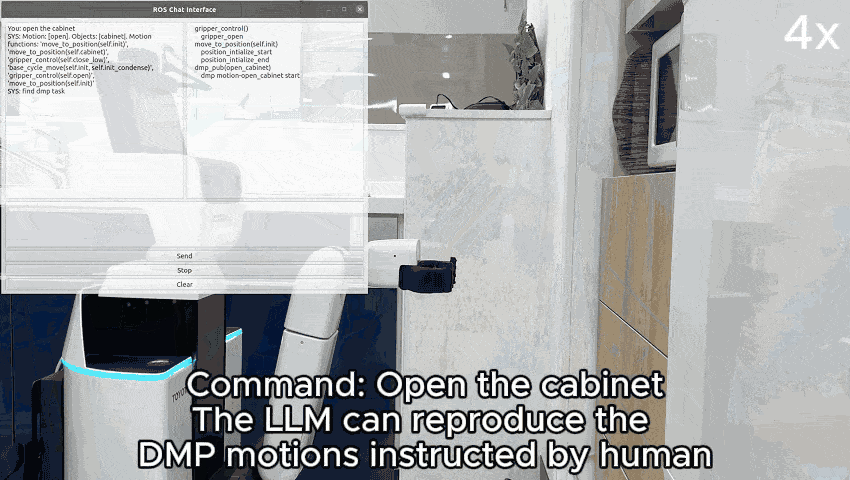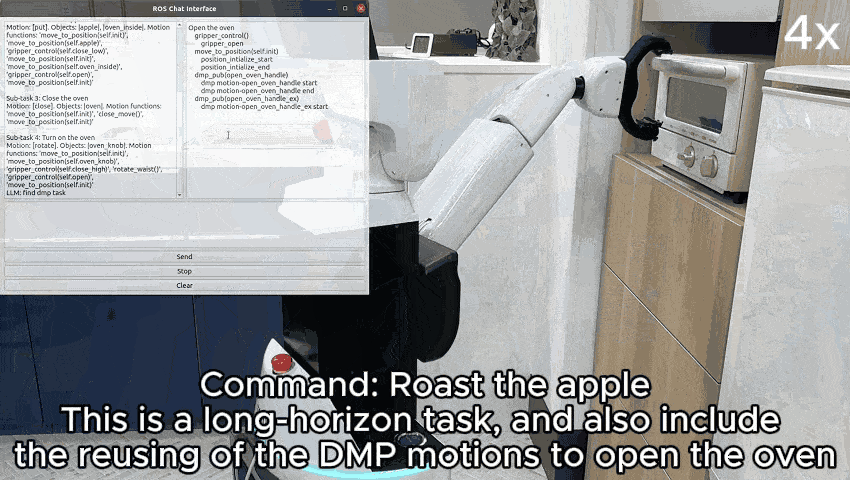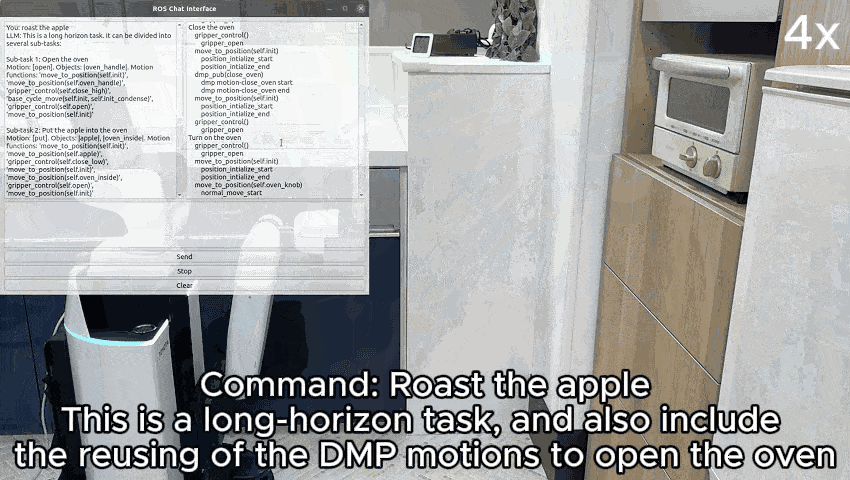
将 GPT-4 任务分解、YOLO 感知与「遥操作 + 动态运动基元」的人机协作相结合, 提升基于 LLM 的机器人自主操作能力。