🎉 CoFL-S 被 CoRL 2026 接收
9月 7, 2026· ·
1 分钟阅读时长
刘浩坤
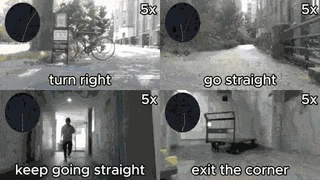
我们的论文 CoFL-S: Spatially Queryable Sector Flow Fields for Local Language-Conditioned Navigation 被 Conference on Robot Learning (CoRL) 2026 接收!
CoFL-S 是一个低层视觉-语言-动作(VLA)框架:在机器人局部可见扇区上预测 语言条件化的流场,并通过对流场积分展开生成连续轨迹;训练所用的帧级局部监督 由 VLN-CE 任务片段蒸馏而来。
- 论文页面:CoFL-S
- arXiv:2607.02222
- 演示视频:YouTube
感谢所有合作者以及导师 Moju Zhao 的支持,CoRL 见!
