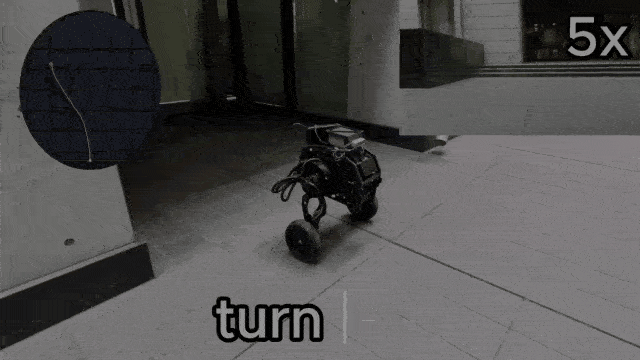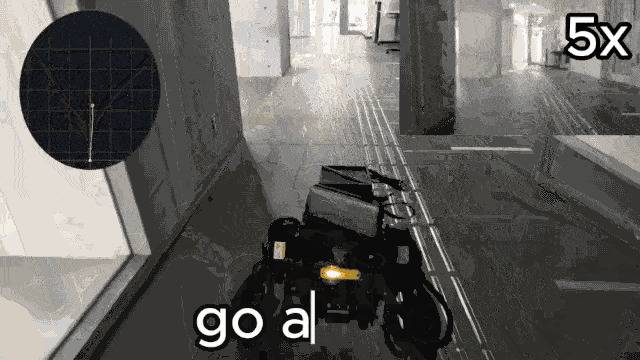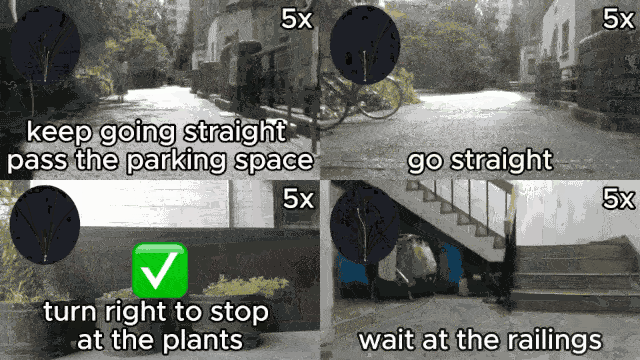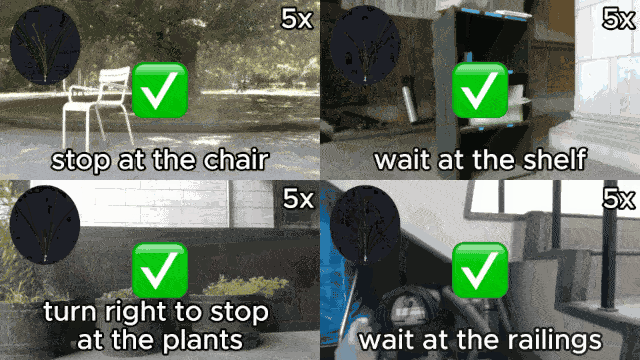
CoFL-S: Spatially Queryable Sector Flow Fields for Local Language-Conditioned Navigation
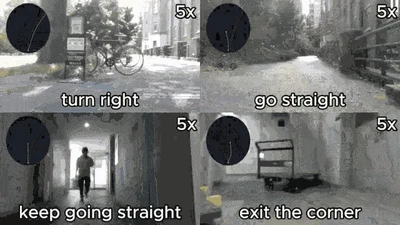
面向局部语言条件导航的可空间查询扇区流场表征,利用从 VLN-CE 片段蒸馏出的 帧级监督进行训练。
haokun-liu
博士在读 · 机械工学专攻
2024-10-01
东京大学
硕士 · 机械系统工学专攻
2022-10-01
2024-09-30
名古屋大学
学士 · 机械设计制造及其自动化
2018-09-01
2022-06-30
湖南大学
我的研究方向是面向机器人的视觉-语言-动作(VLA)模型—— 让空中与地面机器人能够理解自然语言指令,并在真实世界中自主行动。 我也关注视觉语言导航(VLN)和基于学习的机器人控制。
欢迎有兴趣合作的朋友与我联系 😃
面向局部语言条件导航的可空间查询扇区流场表征,利用从 VLN-CE 片段蒸馏出的 帧级监督进行训练。
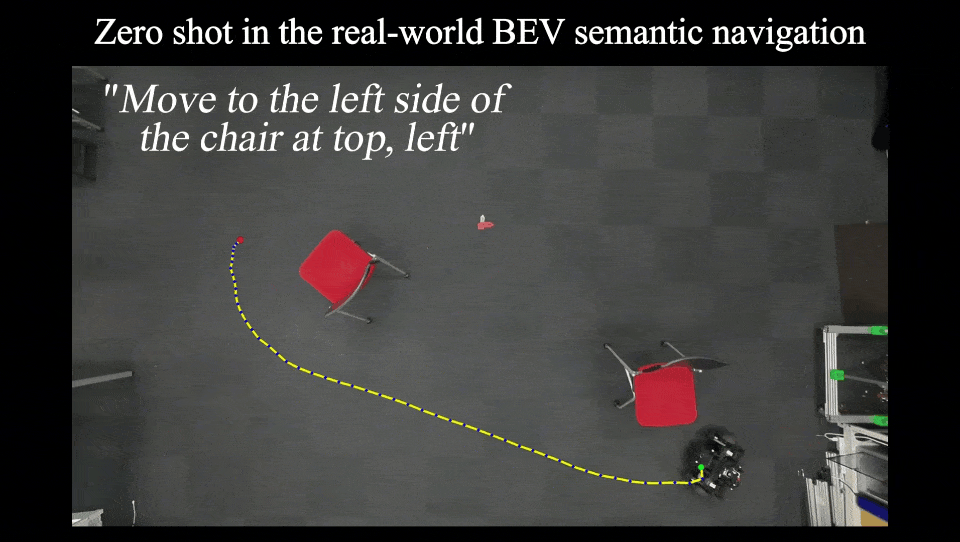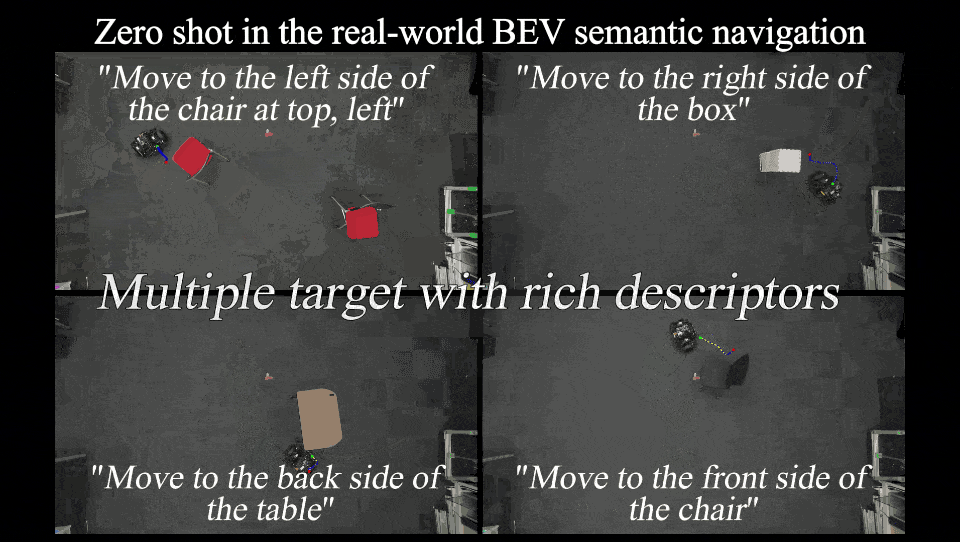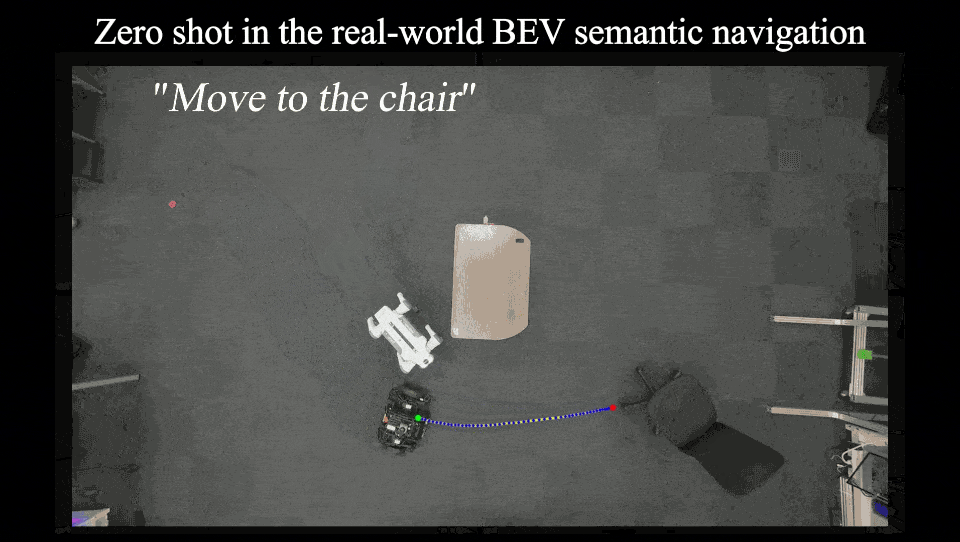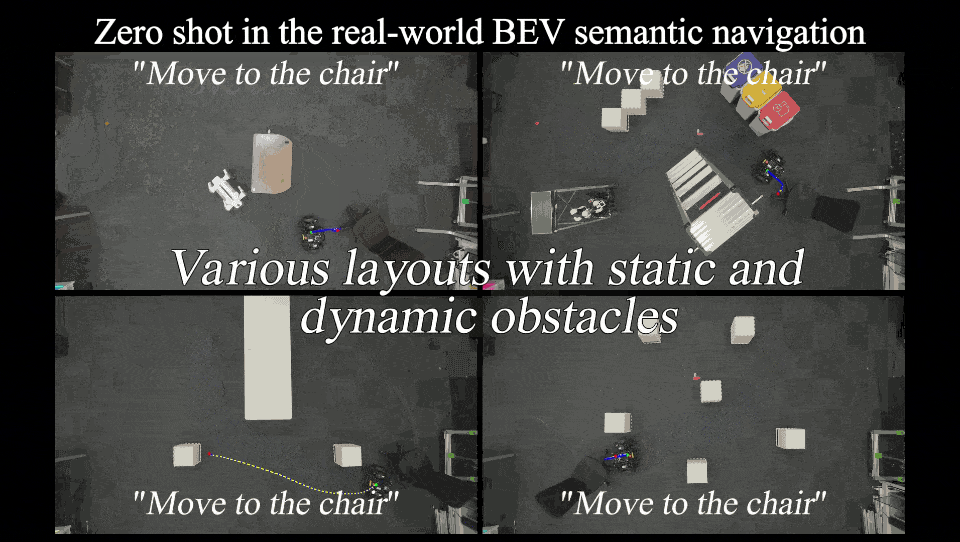
将语言条件导航重构为工作空间上的连续流场学习:任意起点经场积分生成轨迹, 基于 50 万+ 程序化标注的 BEV-指令数据训练,可零样本部署到真实机器人。
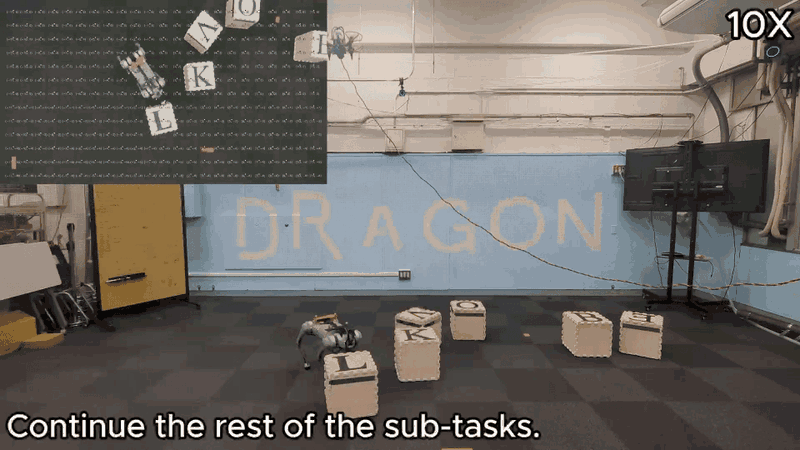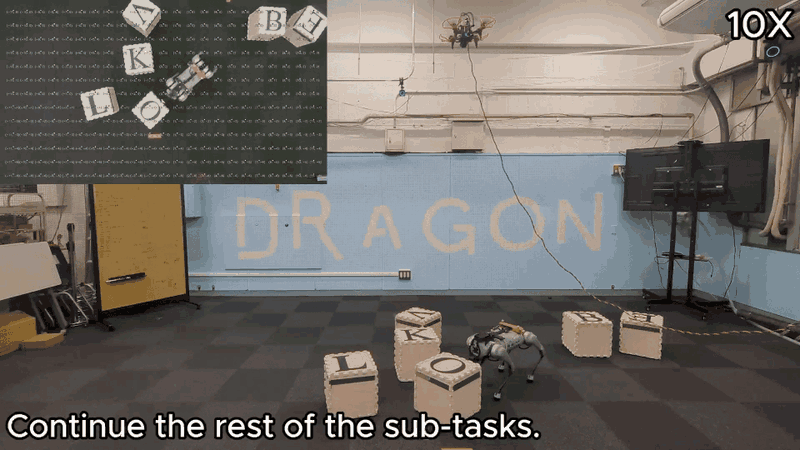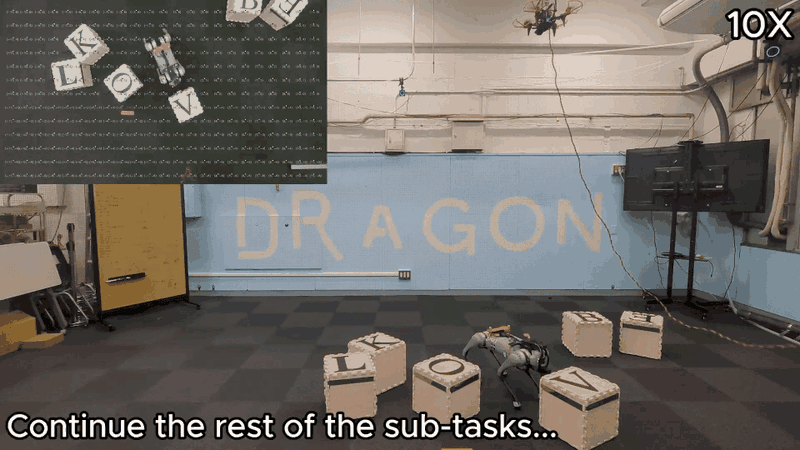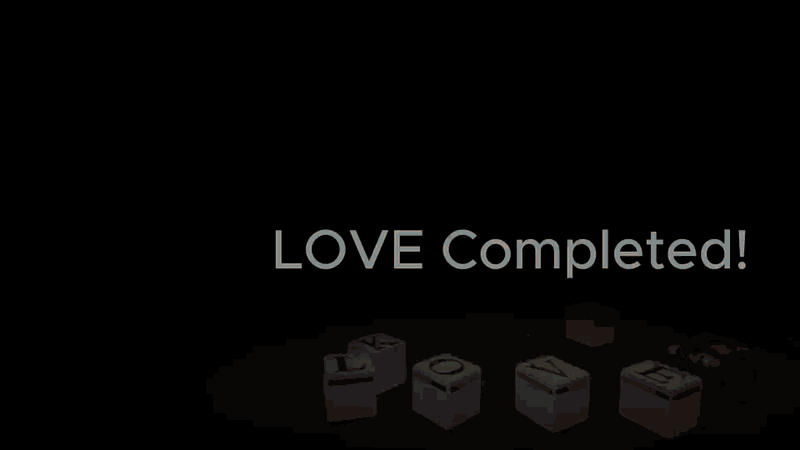
面向空地异构机器人系统的分层 LLM + VLM 框架:无人机构建全局语义地图, 并以鸟瞰图像引导地面机器人的局部语义导航与操作。
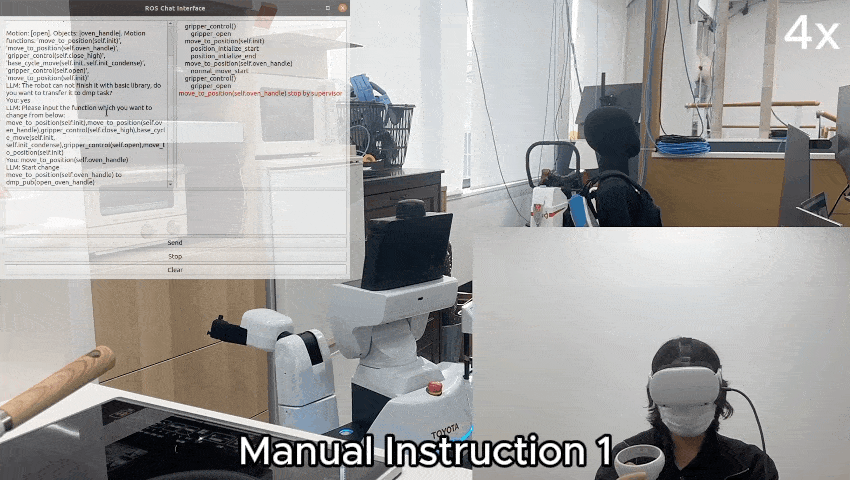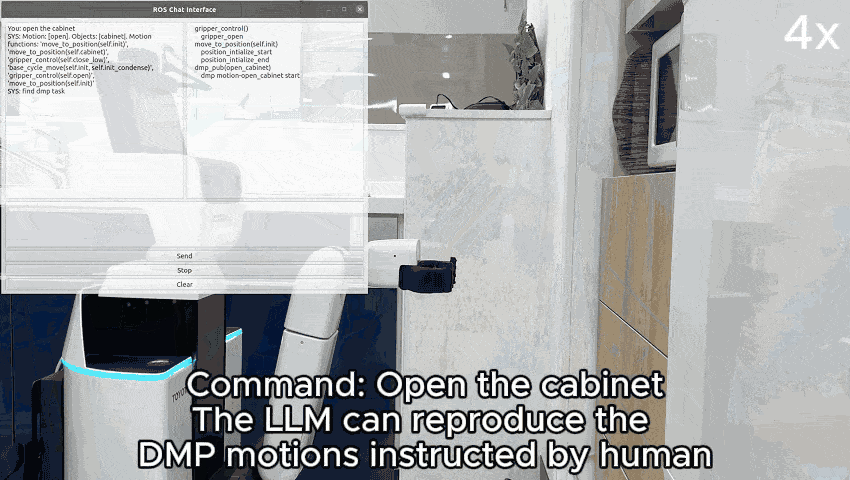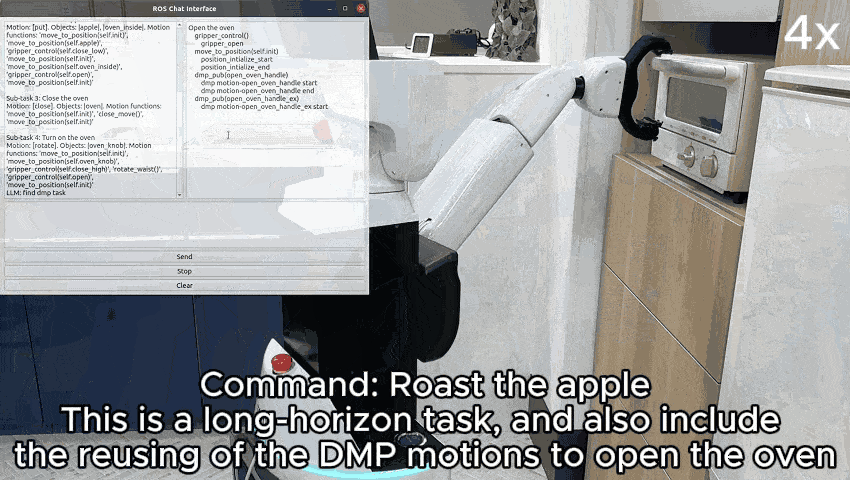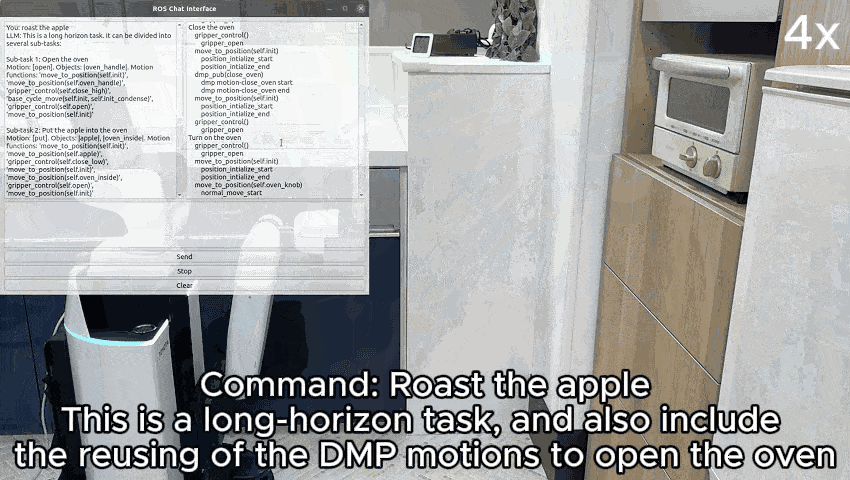
将 GPT-4 任务分解、YOLO 感知与「遥操作 + 动态运动基元」的人机协作相结合, 提升基于 LLM 的机器人自主操作能力。