🎉 CoFL-S accepted to CoRL 2026
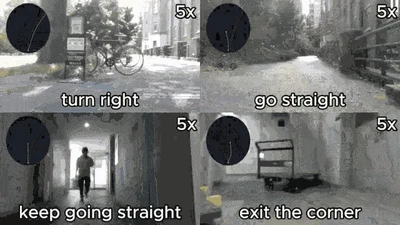
Our paper "CoFL-S: Spatially Queryable Sector Flow Fields for Local Language-Conditioned Navigation" has been accepted to the Conference on Robot Learning (CoRL) 2026.

Our paper "CoFL-S: Spatially Queryable Sector Flow Fields for Local Language-Conditioned Navigation" has been accepted to the Conference on Robot Learning (CoRL) 2026.